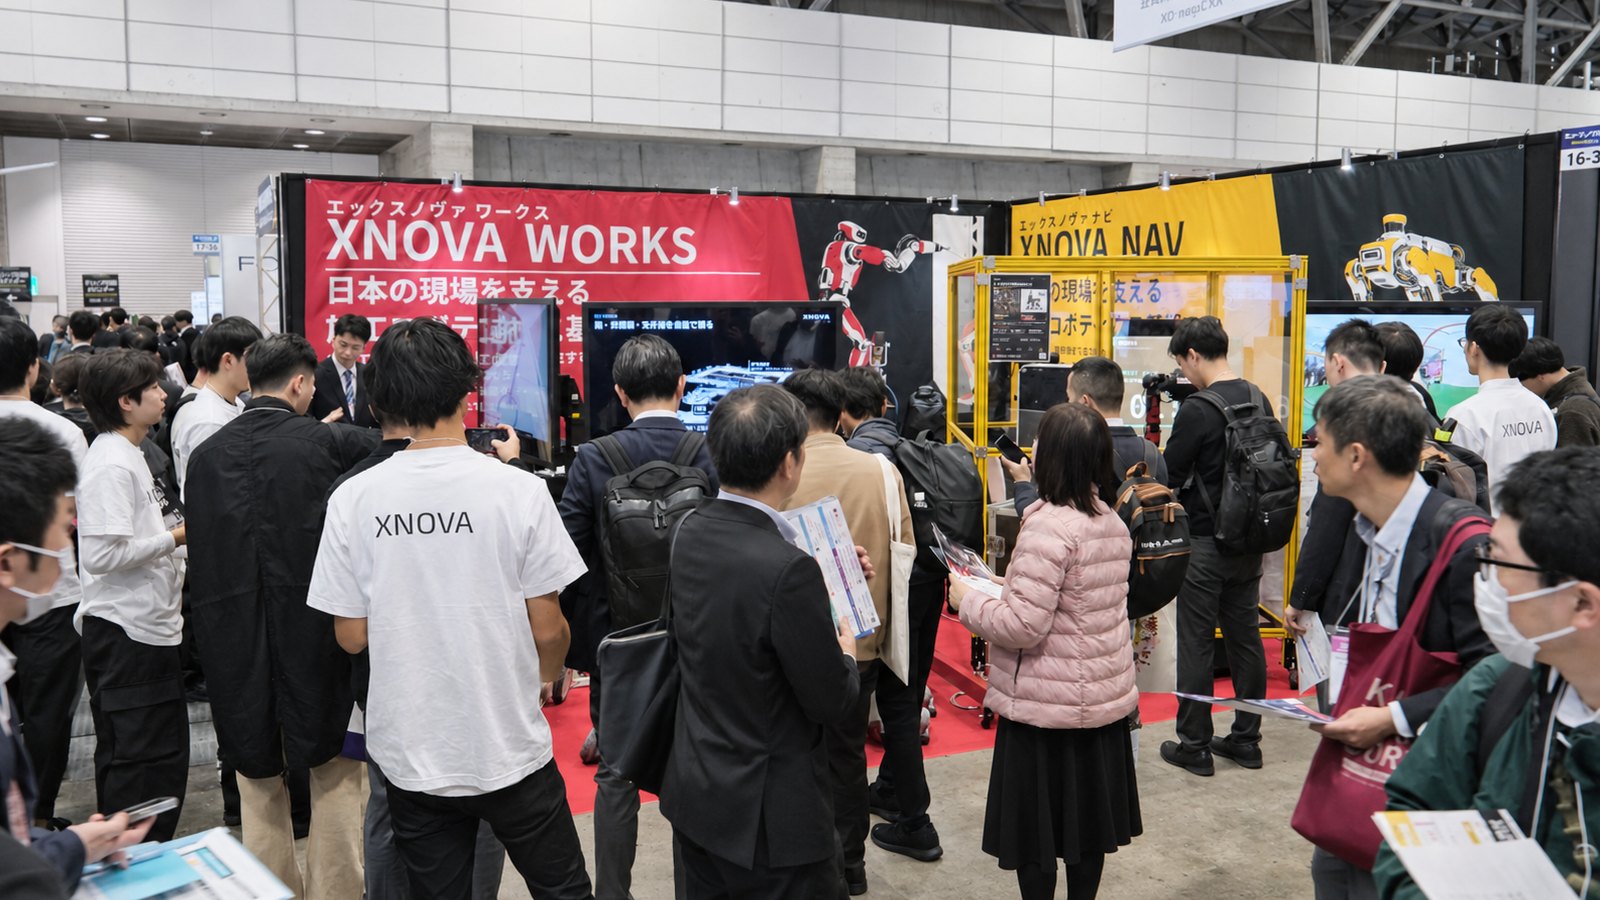

エックスノヴァ ナビXNOVA NAV
日本の現場を支える移動ロボティクス基盤
図面から、地図なし・通信なしで進路を決める。止まるべきものに止まる。
- 図面を読み、目的地まで自律移動
- 日々変わる現場に、その場で追従
- 機体上のAIが、通信を待たずに判断
提供中(巡回・点検・運搬)XNOVA NAV を見る

PHYSICAL AI FOR CONSTRUCTION
地図のない現場を走り、工具を使い、仕上がりを確かめる。XNOVAは、建設現場の機械を自律で動かす「頭脳」をつくる京都の会社です。
WHAT IS GENBA-KEN
げんばけん
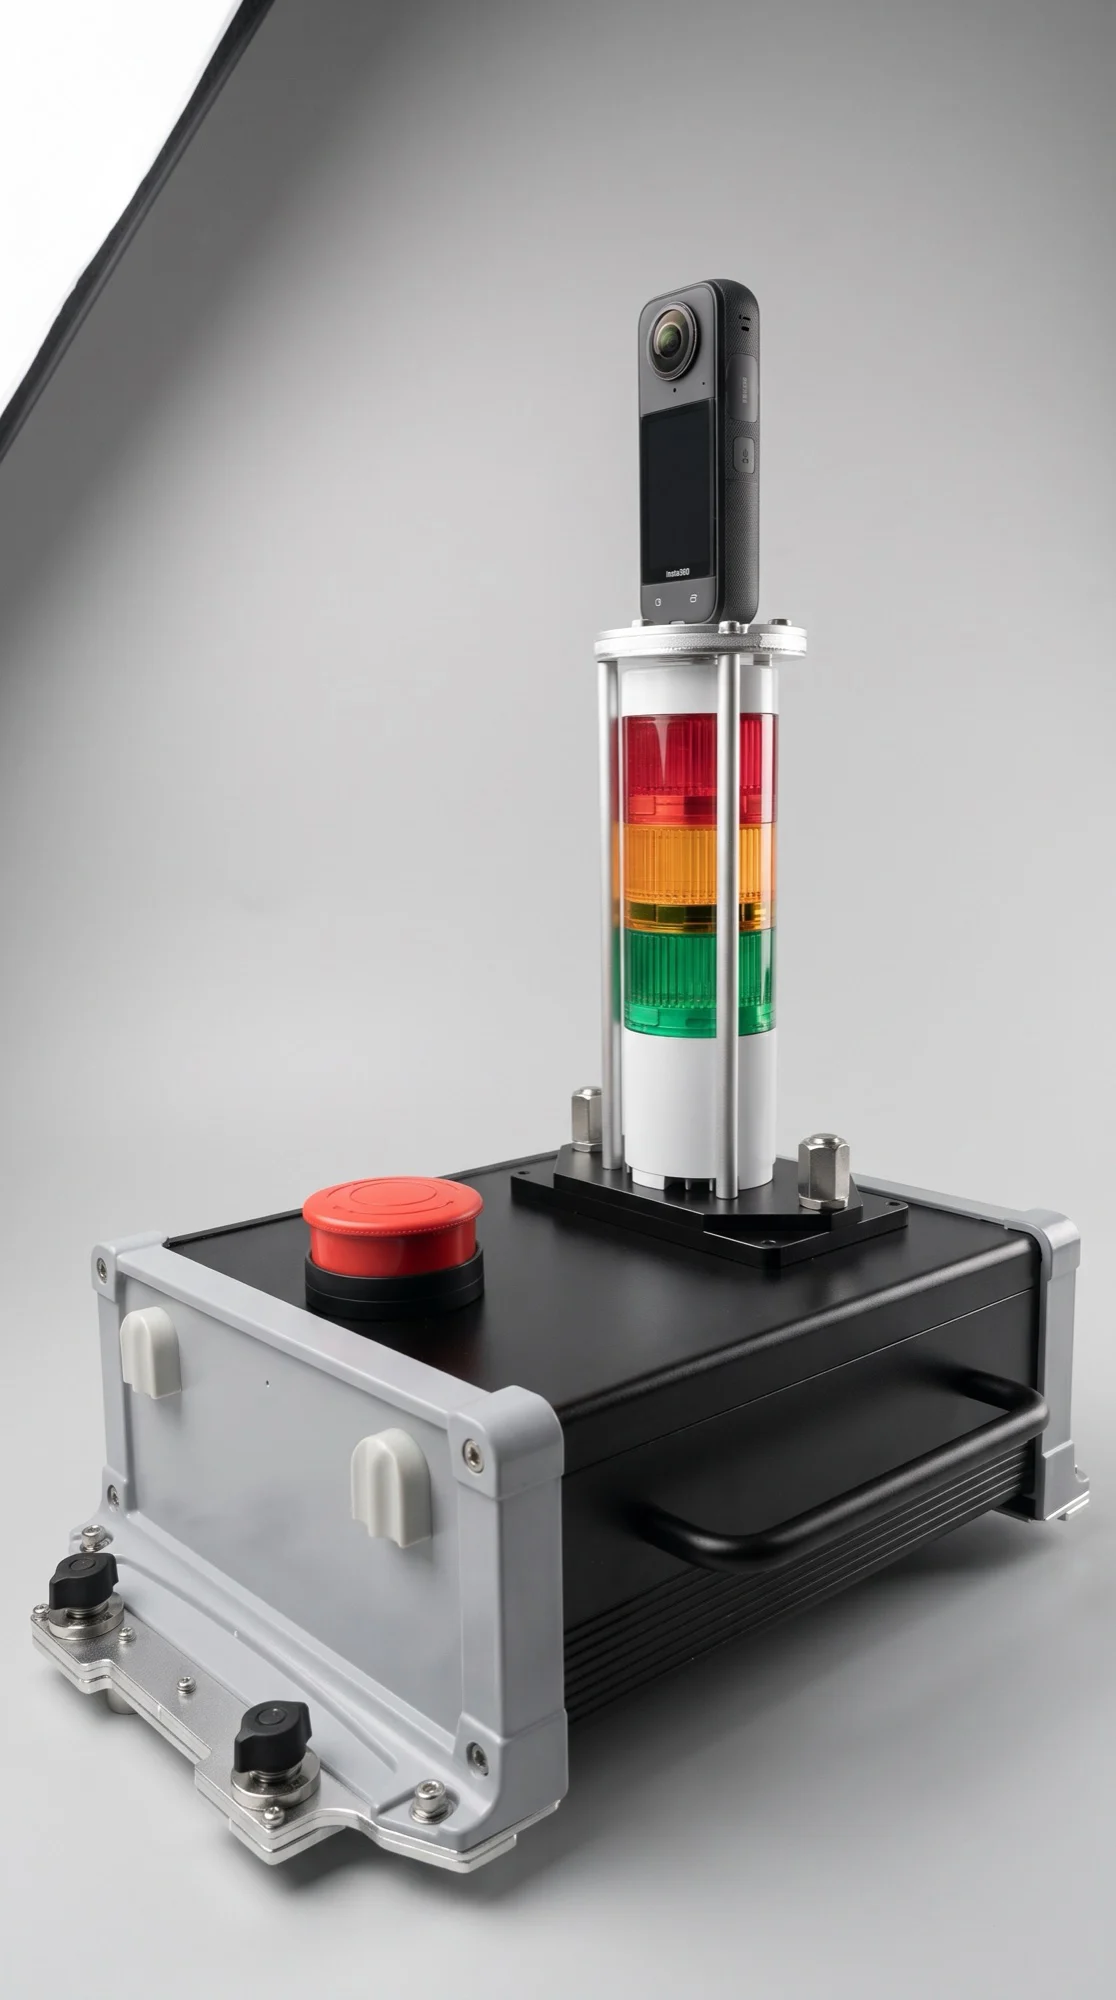
現場向け 犬型ロボット ナビゲーションシステム
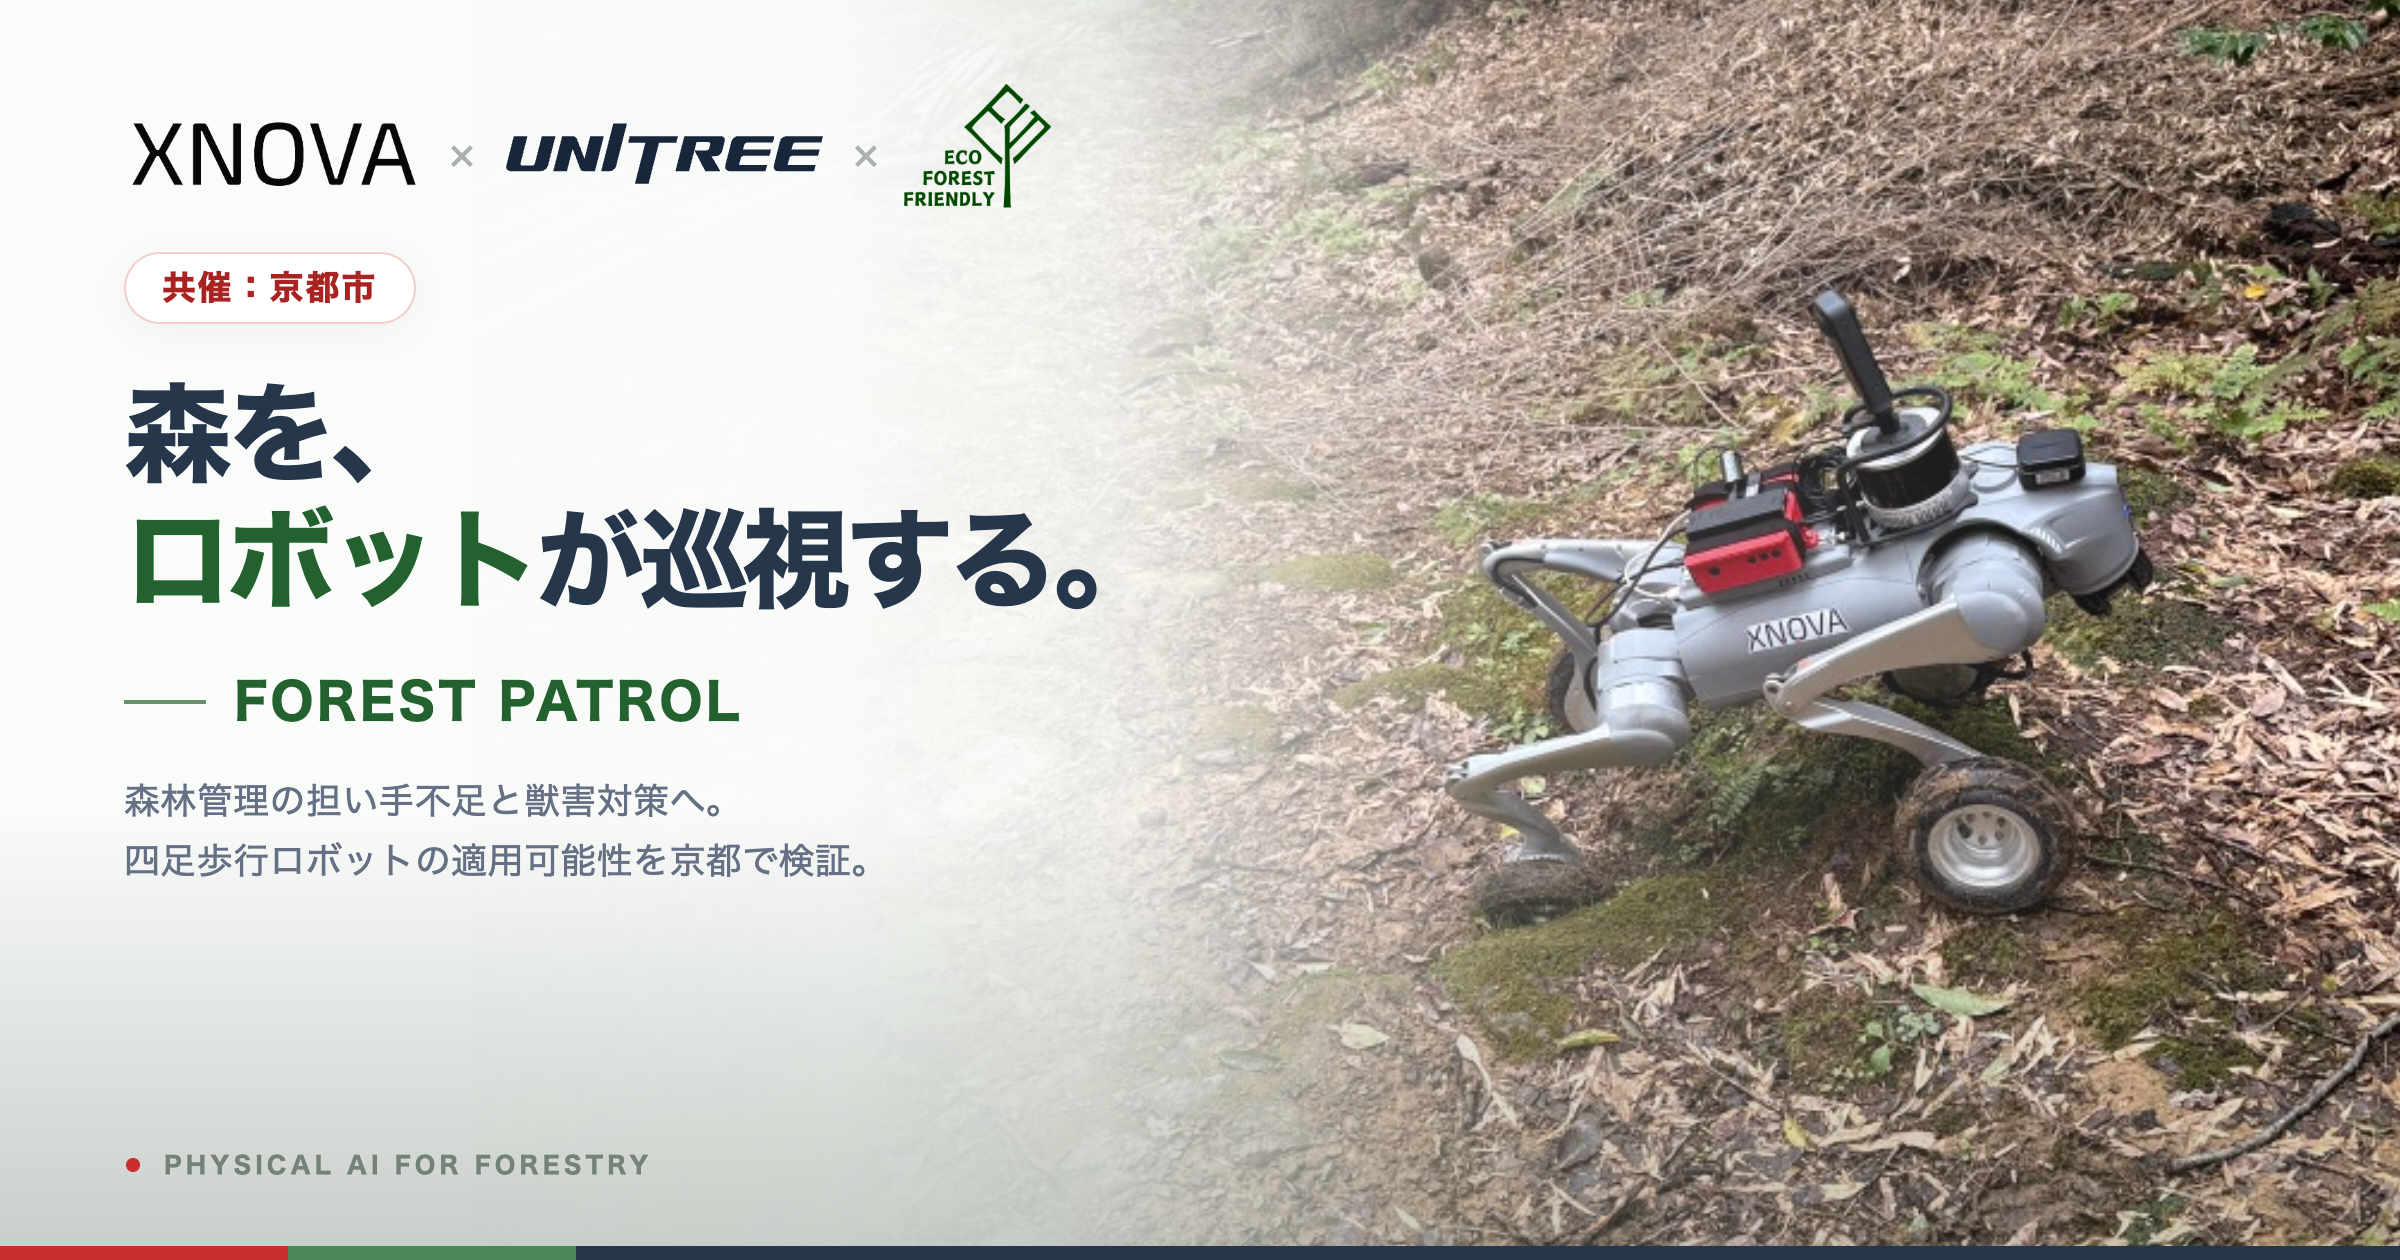
コンピュータ・カメラ・センサーをワンボックスに。犬型ロボットに載せるだけで、ロボットが自分で判断して現場を巡回します。
XNOVA NAV の最初の製品
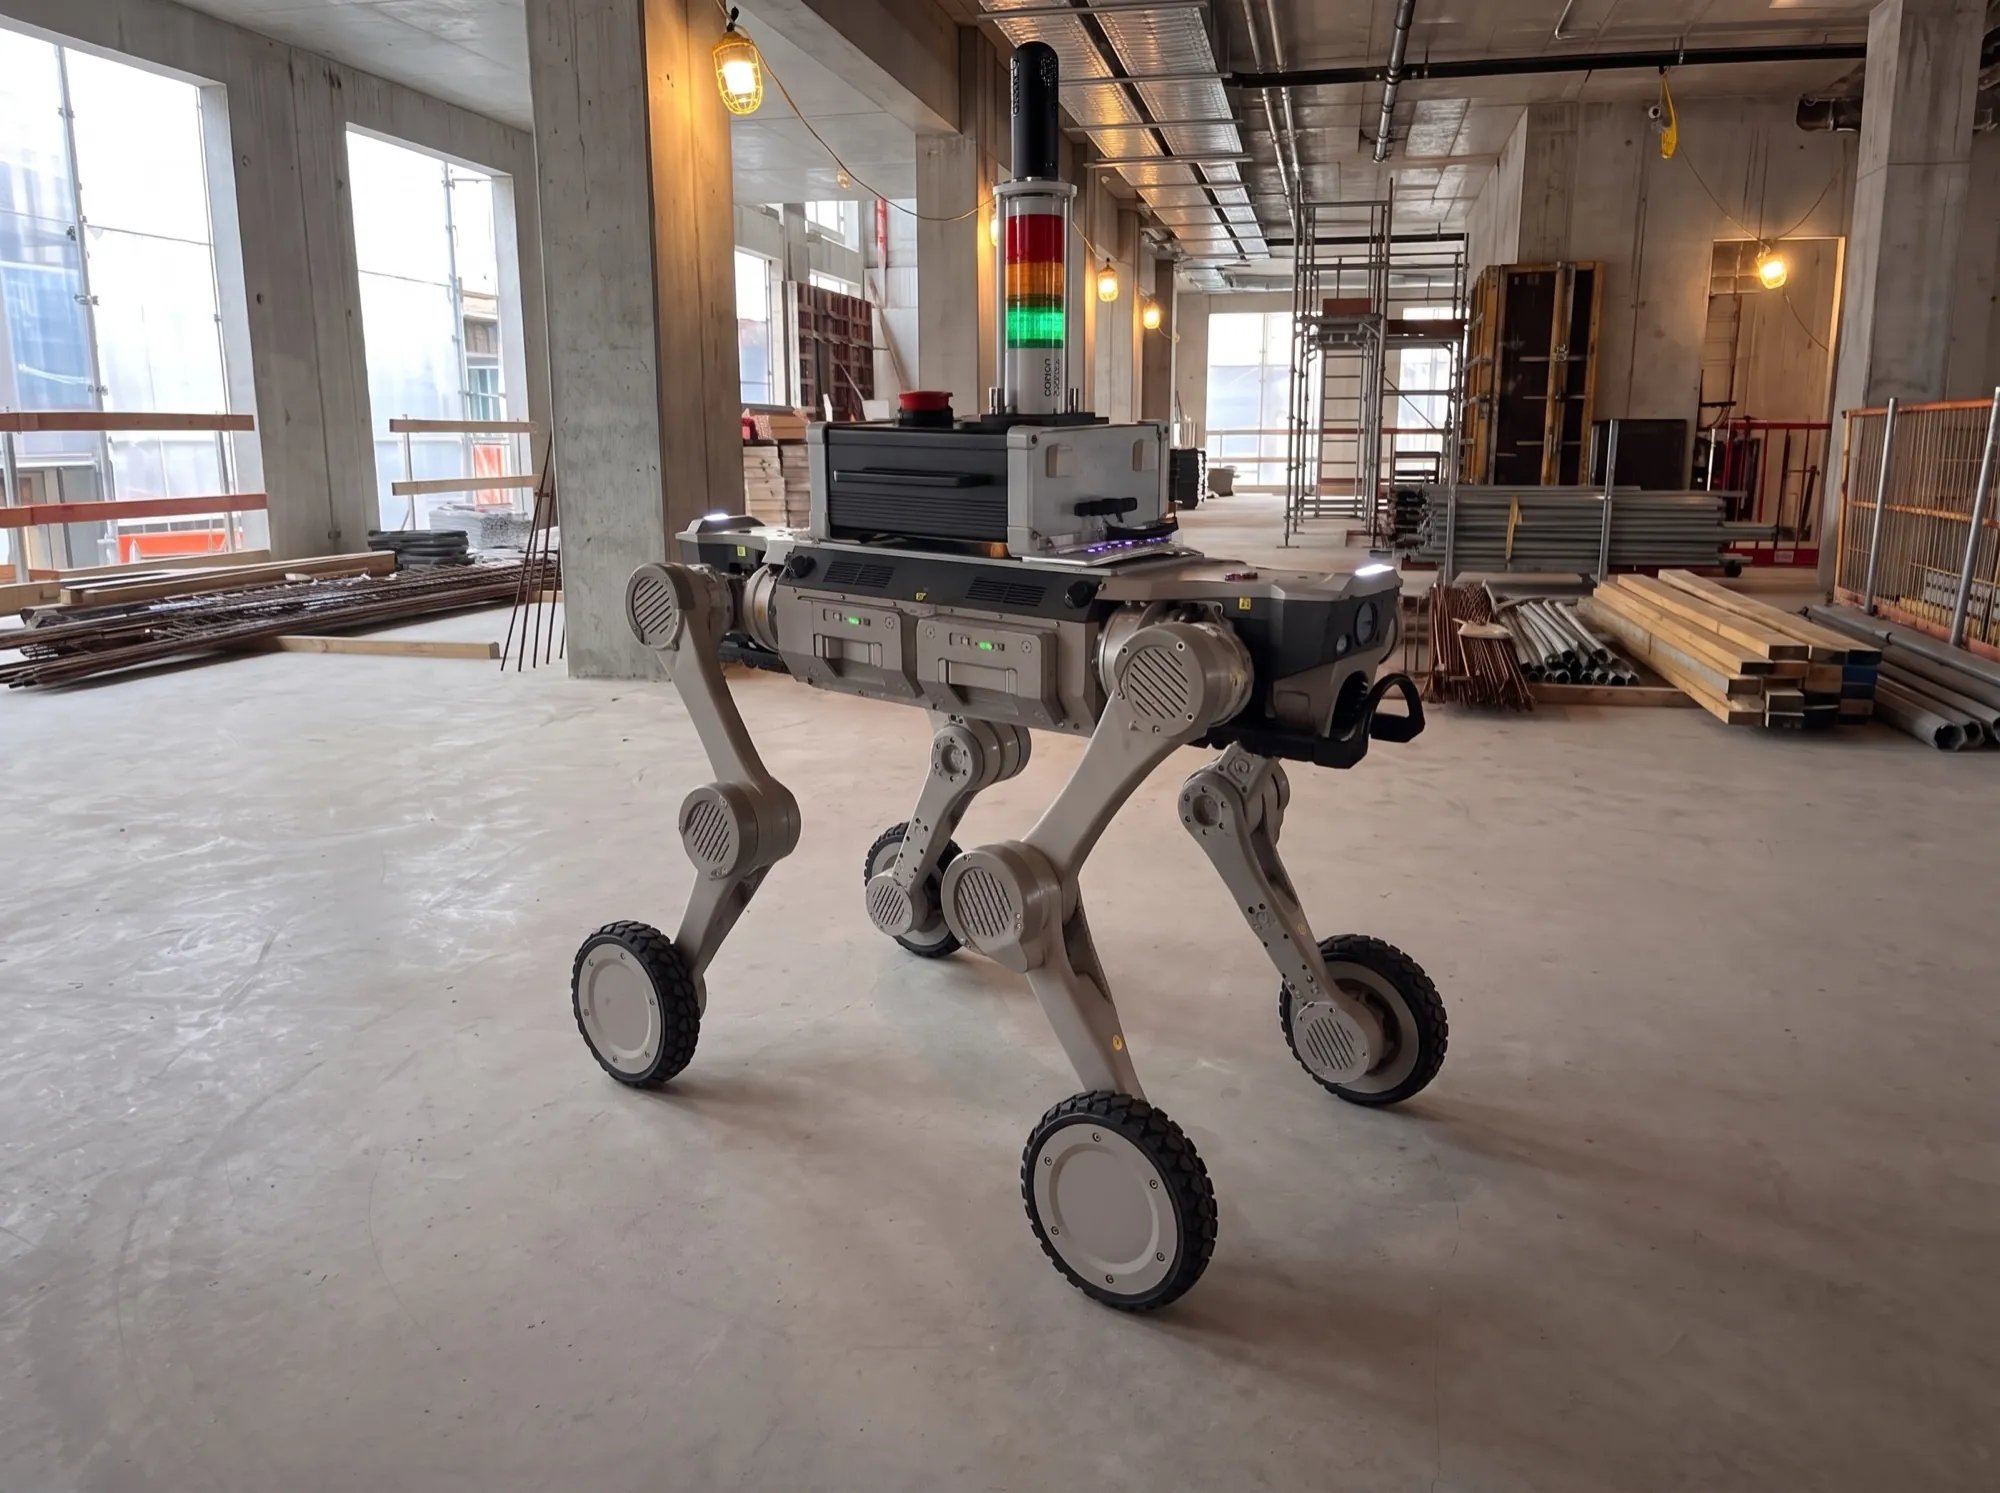
その犬型ロボット、PoCで止まっていませんか?
実証では歩いた。でも、現場には残らなかった。
現場犬なら地図上でルートを組み直す。録画は不要。
現場犬なら目的地を指せば、未走行の区画へも。
現場犬ならAIが禁止エリアを地図に設定し、経路から外す。
現場犬ならカメラとセンサーで細い障害物も捉える。
止まる原因は、ロボットではなくナビゲーションにある。
WATCH / 建設現場での巡回イメージ(アニメーション)
01 / WHY
2040年に不足する建設の担い手
約66万人
出典:リクルートワークス研究所「未来予測2040」
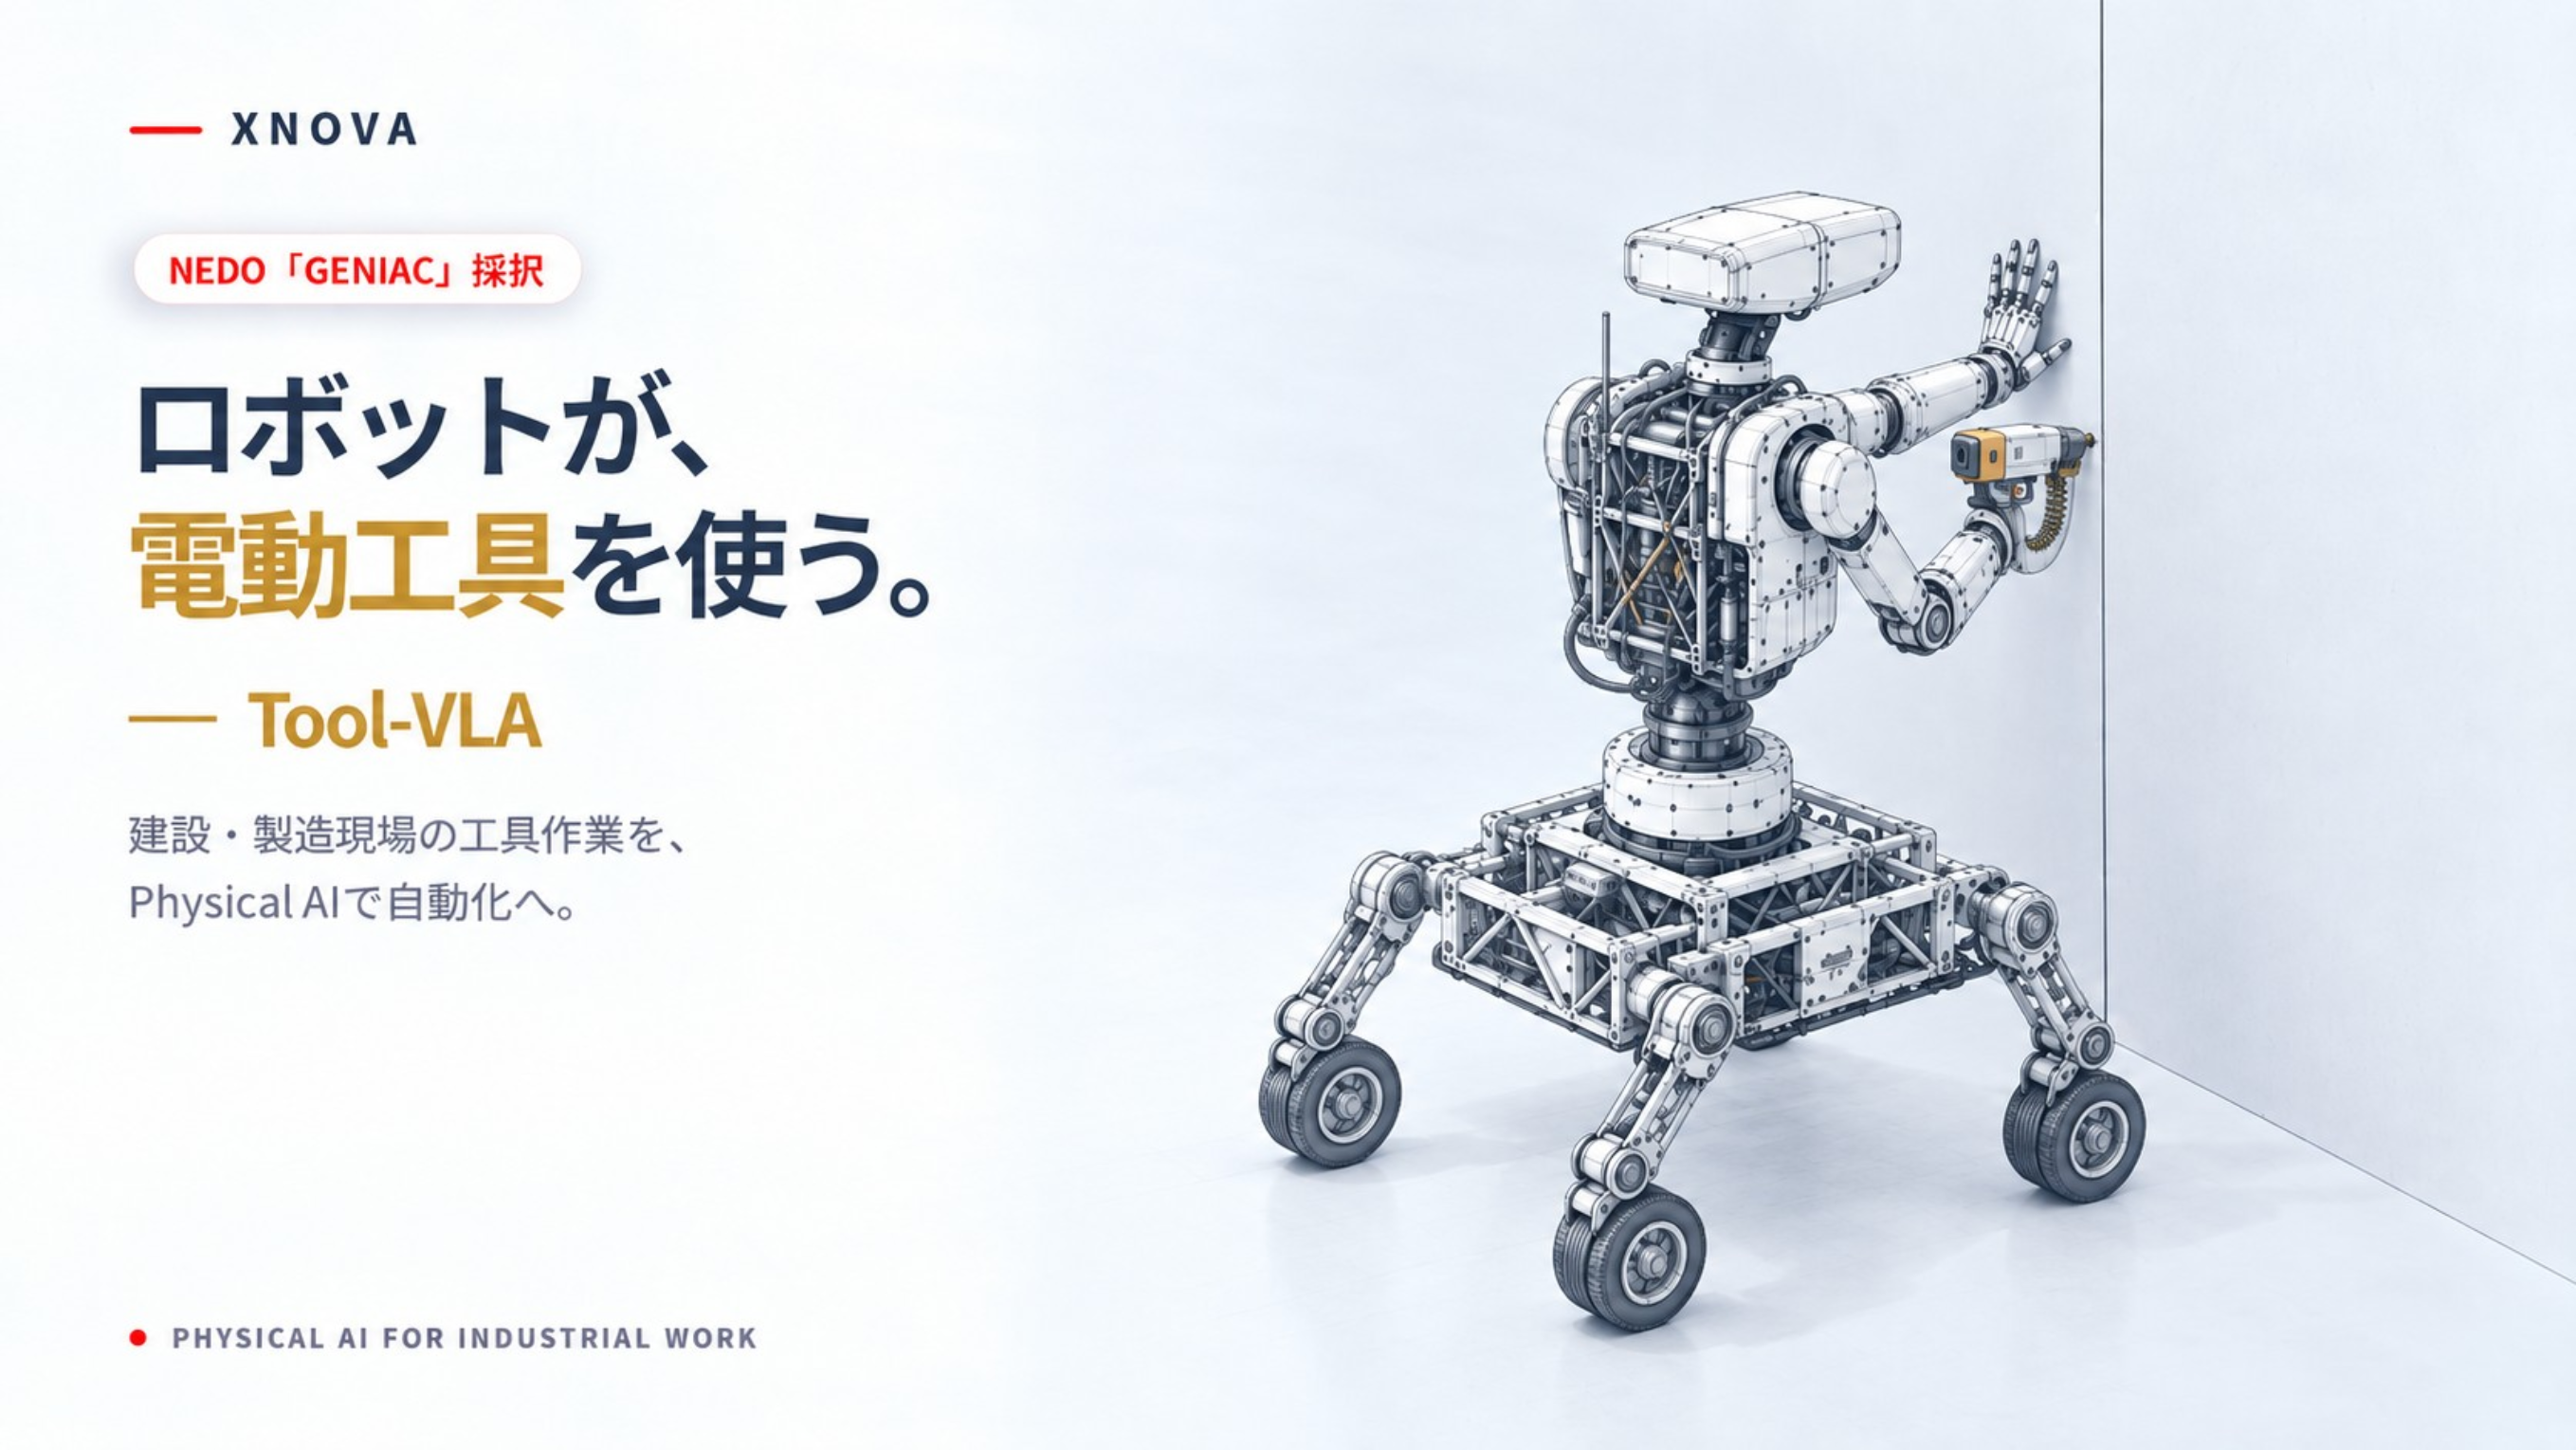
現場を歩いて見回り、資材を運び、工具で施工する。その判断を機械の中で行う「頭脳」を、XNOVAはつくっています。移動の XNOVA NAV と、施工の作業の XNOVA WORKS。2つのパッケージを、ロボット・台車・アーム・作業台など現場のさまざまな機械へ組み込み、導入から運用まで支えます。
02 / TWO PACKAGES
日本の現場を支える移動ロボティクス基盤
図面から、地図なし・通信なしで進路を決める。止まるべきものに止まる。
日本の現場を支える施工ロボティクス基盤
電動工具で施工し、仕上がりまで判定する。繰り返すだけの施工ロボットを、その場で直すロボットに。

イラストはイメージです
03 / ON THE EDGE
NAV も WORKS も、エッジコンピュータで機械の中で動きます。クラウドにつながらなくても止まらず、現場で集めたデータでモデルを更新して配ります。
3.71ms
Qualcomm Dragonwing™ IQ-9075 の NPU で動かした判断層の推論時間(実測)
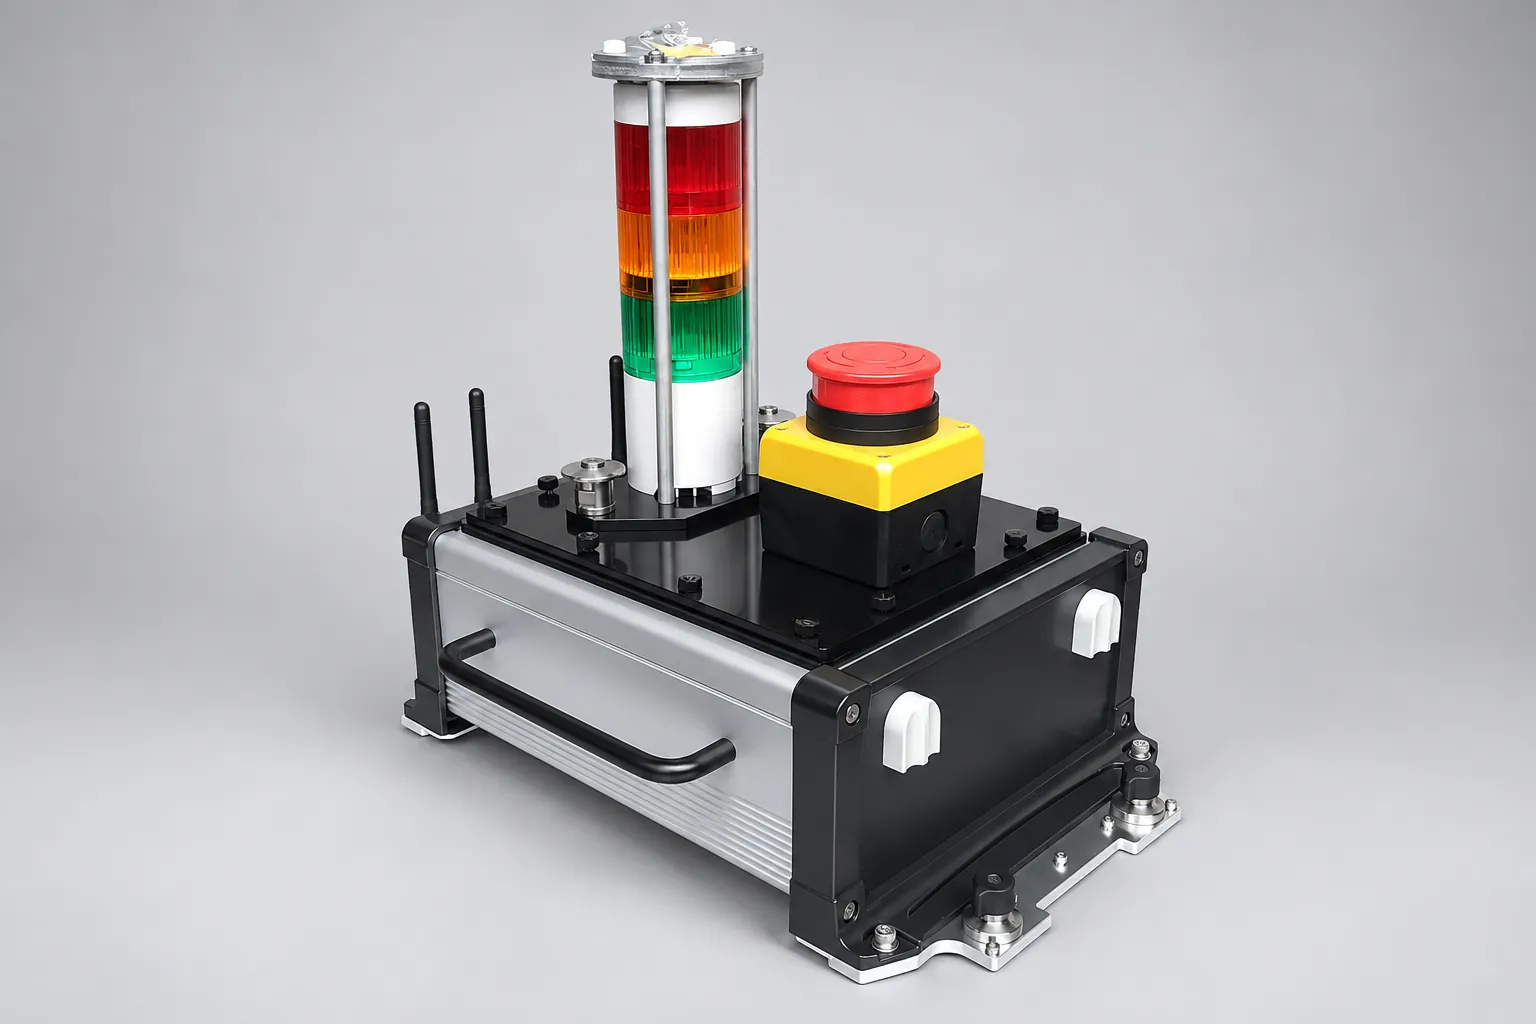
NAV / WORKS 共通基盤
04 / HOW WE WORK
現場犬
専用版
NAV Inside・WORKS Inside
はじめ方
05 / RECOGNITION
主な採択・選出
参加団体建設RXコンソーシアム / AIロボット協会(AIRoA) / 京都商工会議所